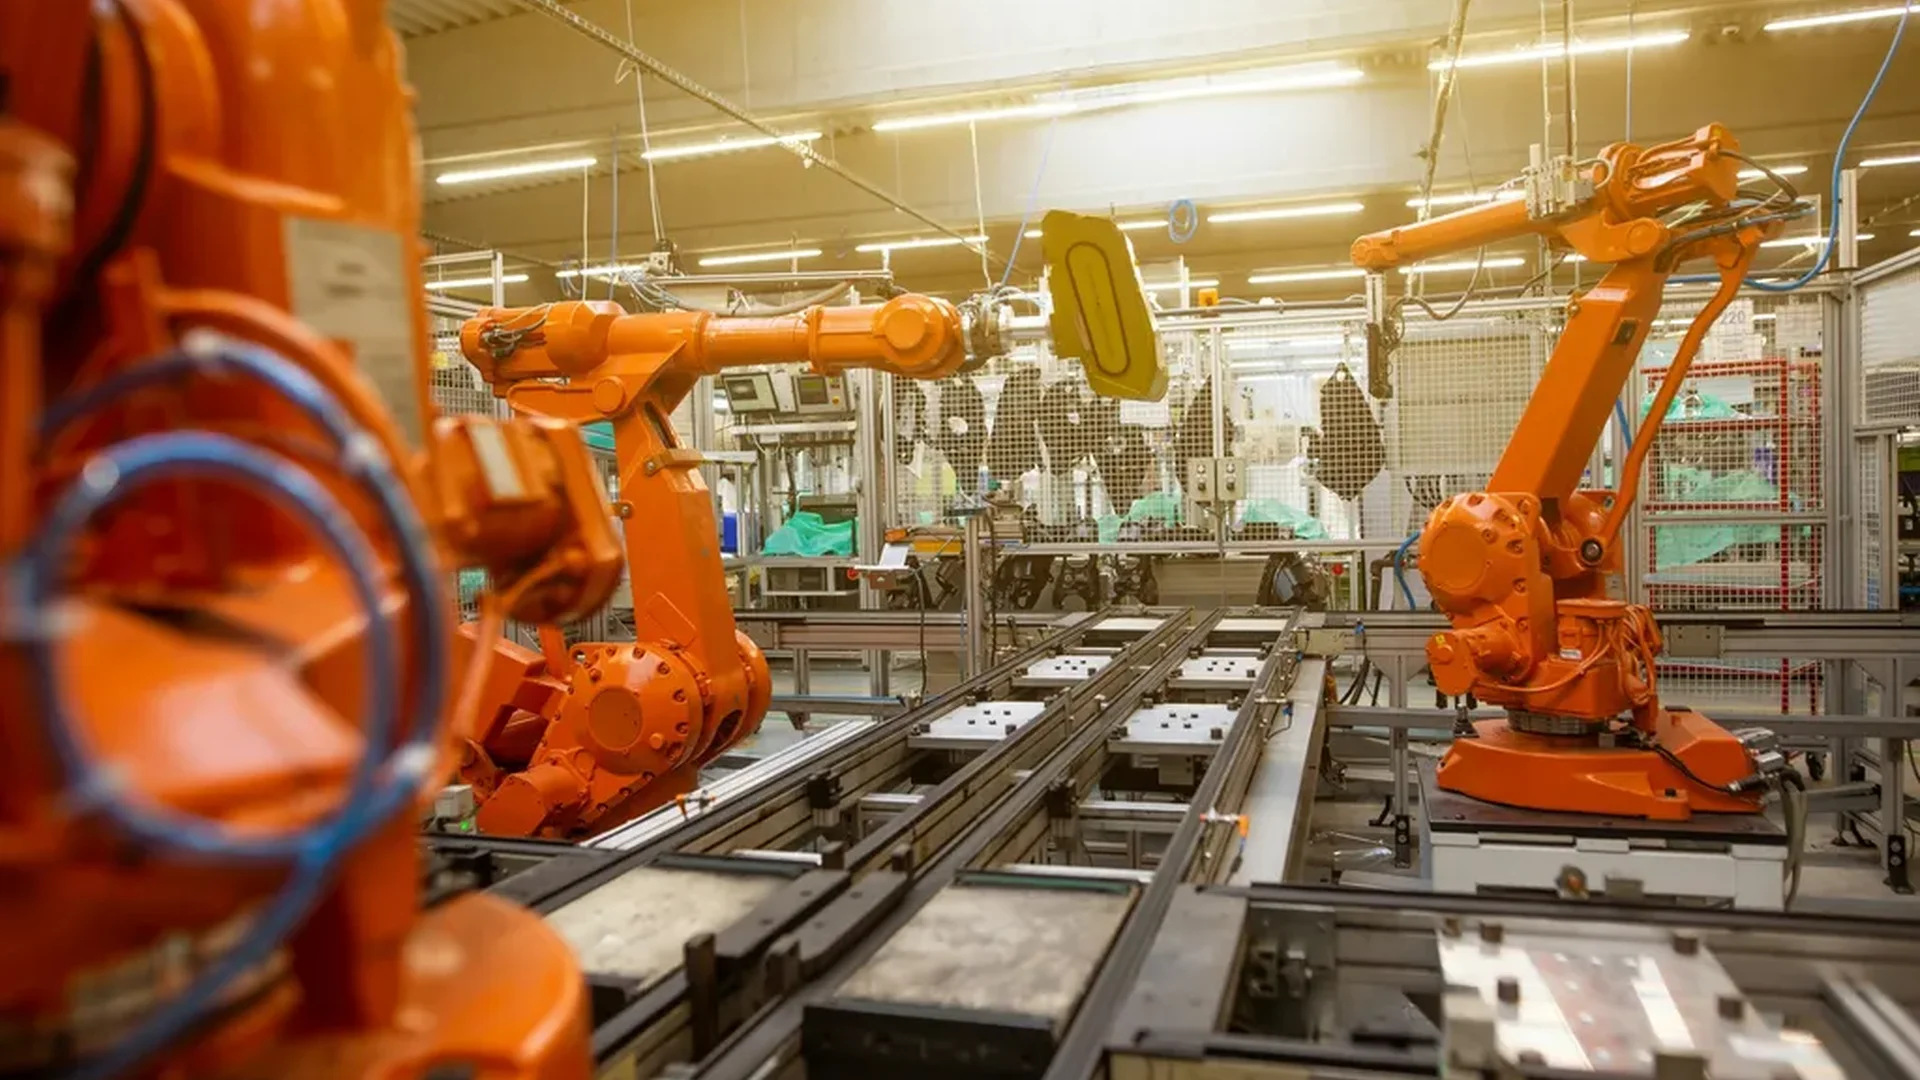
Der Roboter sieht, was er greift.
Kamera und Greifer erkennen Teile in der Kiste, auf dem Band oder auf dem Stapel, auch wenn sie unsortiert ankommen und jedes anders aussieht.
Vereinzeln ist Handarbeit, die niemand gern macht.
Teile kommen als Schüttgut in der Gitterbox, gemischt auf dem Band oder gestapelt vom Lieferanten. Bevor die nächste Maschine sie verarbeiten kann, legt sie jemand von Hand zurecht. Das bindet Personal, oft über mehrere Schichten, und wird zum Engpass, sobald neue Varianten dazukommen.
- Mitarbeitende legen Teile von Hand ein oder um
- Maschinen warten, weil niemand nachlegt
- Jede neue Variante braucht eine neue Vorrichtung
- Monotone, körperlich belastende Tätigkeit
Was die Anlage übernimmt.
Teile aus der Kiste greifen, auch wenn sie durcheinanderliegen
Bin Picking
Teile vom Band nehmen und lagerichtig ablegen
Vereinzelung · Pick & Place
Maschinen automatisch bestücken
Maschinenbeladung
Teile vor dem Greifen erkennen und auf sichtbare Fehler prüfen
Vision-Inspektion
Neue Varianten über Daten anlernen statt über neue Vorrichtungen
CAD-basierte Erkennung
So läuft es ab.
- 1
Erkennen
Eine 2D- oder 3D-Kamera erfasst Lage und Ausrichtung der Teile.
- 2
Griff planen
Die Software wählt das am besten erreichbare Teil und einen kollisionsfreien Griff.
- 3
Greifen
Der Roboter nimmt das Teil mit einem passend ausgelegten Greifer auf: Vakuum-, Parallel-, Magnet- oder Sondergreifer.
- 4
Ablegen & melden
Das Teil landet lagerichtig in Maschine, Ladungsträger oder auf dem Band. EVI weiß, welches Teil wohin ging.
Für Automatisierung und IT.
Bildverarbeitung
2D- und 3D-Kameras, ausgewählt nach Teilegröße, Oberfläche und Takt. Erkennung auf Basis von CAD-Daten oder angelernten Mustern.
Roboter & Greifer
Industrieroboter oder Cobot, je nach Traglast und Umgebung. Den Greifer legen wir auf Ihre Teile aus und testen ihn mit Originalteilen.
Anbindung
Übergabe an die Maschinensteuerung per Feldbus oder OPC UA. Auftrags- und Teiledaten kommen aus EVI.
Was oft gefragt wird.
Funktioniert das auch bei glänzenden oder sehr unterschiedlichen Teilen?
Spiegelnde, transparente oder stark wechselnde Teile sind anspruchsvoll. Wir prüfen Erkennung und Griff vorab mit Ihren Teilen, bevor wir eine Zusage machen.
Wie aufwendig ist eine neue Variante?
Liegen CAD-Daten vor, lässt sich eine neue Variante in der Regel über Daten ergänzen statt über eine neue Vorrichtung. Das genaue Vorgehen klären wir mit Ihren Teilen.
Brauchen wir dafür EVI?
Nein, die Zelle läuft auch eigenständig. Mit EVI bekommt sie ihre Aufträge direkt und meldet zurück, was sie gegriffen hat.
Welche Teile soll der Roboter greifen?
Schicken Sie uns Fotos oder Muster Ihrer Teile und den gewünschten Takt. Wir sagen Ihnen, ob und wie sie sich greifen lassen.
Jetzt anfragen